
Araç ve Ekipman Güvenliği
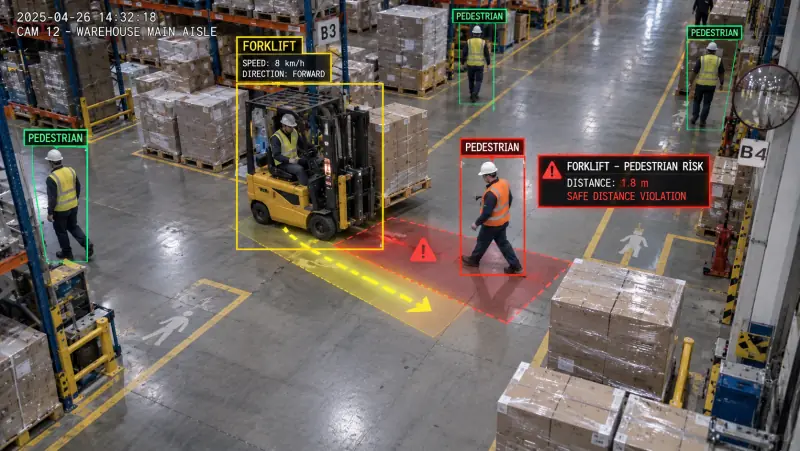
Forklift–yaya etkileşimi, hız ve güvenli mesafe ihlallerini izleyin.
Depo kazalarının çoğu iki nesnenin aynı anda aynı yerde olmasından doğar: bir forklift ve bir yaya. Bu, ölçülebilir bir geometri problemidir.
Sistem aracı ve yayayı ayrı ayrı takip eder, aralarındaki mesafeyi ve yaklaşma hızını hesaplar. Güvenli mesafe ihlali sürücüye sesli, amire görüntülü olarak bildirilir; kavşak ve rampa gibi kör noktalar ayrı kural setleriyle yönetilir.
 İSG-04 · Sahadan kayıt%96Saha kaydı · kare
 Kısa film · 0:30İhlal, kazaya dönüşmeden yakalanır
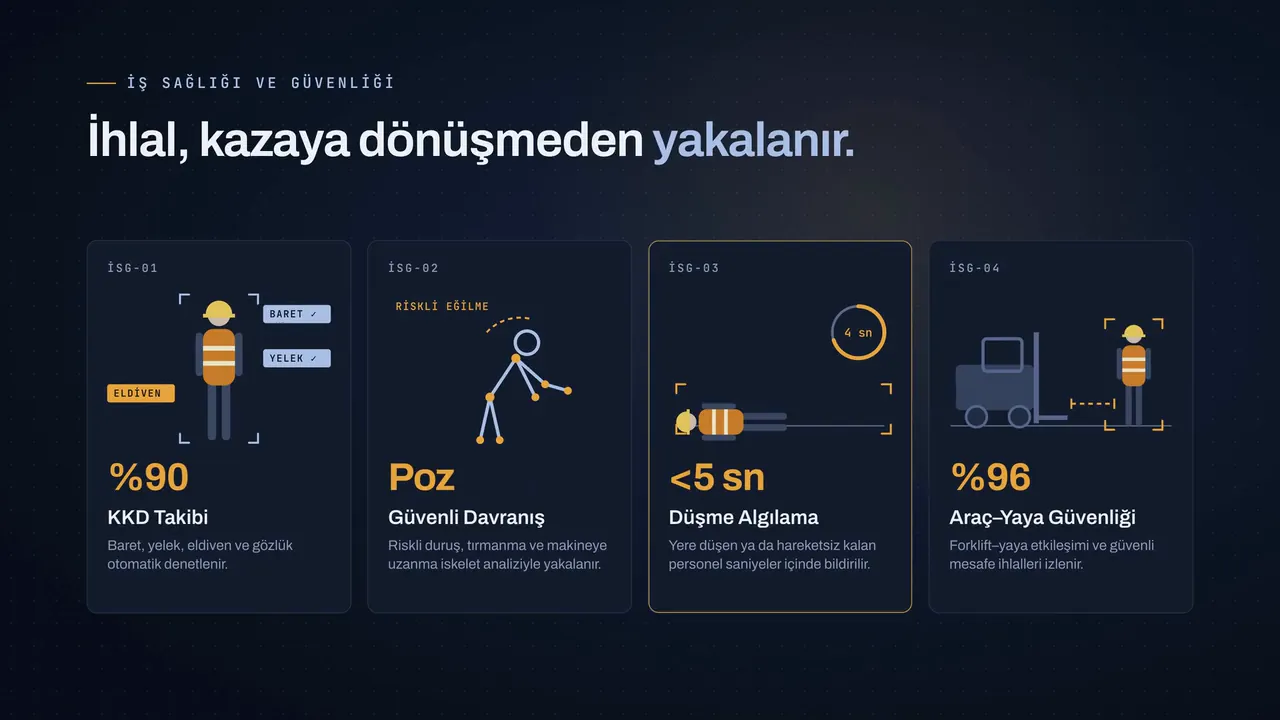
İhlal, kazaya dönüşmeden yakalanır
Sahada her gün binlerce saat görüntü kaydedilir, neredeyse hiçbiri izlenmez. Film; aynı kameralar ve kablolarla KKD takibinin, güvenli davranış (poz) analizinin, düşme algılamanın ve araç–yaya güvenliğinin ihlali kazaya dönüşmeden nasıl yakaladığını 30 saniyede anlatır.
İSG çözüm ailesinin dört modülü tek filmde
Nasıl çalışır
Araç ve yaya ayrı izlenir
Her nesneye geçici kimlik verilir; rota ve hız kare kare hesaplanır.
Geometri hesaplanır
Kamera kalibrasyonu ile piksel mesafesi gerçek metreye dönüştürülür.
Sürücü ve amir
İhlal anında sahada sesli uyarı, panelde görüntülü olay kaydı.
Yakın temas haritası: kaza değil, kazaya yaklaşma sayısı
Kaza sayısı iyi bir gösterge değildir; çok azdır ve geç gelir. Yakın temas (near-miss) sayısı ise haftalık olarak ölçülebilir ve doğrudan yerleşimle ilişkilidir. Bir kavşağa ayna, bir koridora yaya yolu eklemenin etkisi bu grafikte hemen görünür.
| Rampa 4 çıkışı | 64 |
| Ana koridor kavşağı | 48 |
| Sevkiyat alanı | 31 |
| Hammadde girişi | 22 |
| Şarj istasyonu | 11 |
İlk iki bölge tüm olayların %60’ından fazlasını üretiyor; fiziki ayrım yapılacak ilk noktalar bunlardır.
| H1 | 58 |
| H2 | 54 |
| H3 | 47 |
| H4 | 41 |
| H5 | 36 |
| H6 | 31 |
| H7 | 28 |
| H8 | 26 |
Düşüş, sesli uyarının sürücü davranışını anında değiştirmesiyle başlar; kalıcılık yerleşim değişikliğiyle sağlanır.
Kullanım senaryoları
Rampa ve sevkiyat
Yaya–araç ayrımının zayıf olduğu alanlar.
İç lojistik
Hat besleme rotalarında hız denetimi.
Ağır ekipman
Reachstacker ve vinç çalışma alanı.
Araç üstü kamera
Sürücü perspektifinden kör nokta uyarısı.
Teknik gereksinim
| Kamera | Sabit tavan/direk kamerası veya araç üstü kamera |
| Kalibrasyon | Zemin düzlemi referansı ile metre dönüşümü yapılır |
| Hız | Araç hızı 1–25 km/s aralığında ölçülebilir |
| Uyarı | Kabin içi sesli uyarı, ışıklı ikaz, IoT röle, panel bildirimi |
| Rapor | Bölge ısı haritası, sürücü/vardiya kırılımı (anonim) |
Sık sorulan sorular
Araç ve Ekipman Güvenliği nasıl çalışır?
Depo kazalarının çoğu iki nesnenin aynı anda aynı yerde olmasından doğar: bir forklift ve bir yaya. Bu, ölçülebilir bir geometri problemidir.
Mevcut kameralarımız bu çözüm için uygun mu?
Gereken kamera özelliği: Sabit tavan/direk kamerası veya araç üstü kamera. Kurulum öncesi kamera envanterinizi ücretsiz değerlendiriyor, uygun olan noktaları ve gerekirse eklenmesi gereken kamerayı raporluyoruz.
Doğruluk oranı sahada ne kadar?
Ölçülen doğruluk: %96. İlk iki bölge tüm olayların %60’ından fazlasını üretiyor; fiziki ayrım yapılacak ilk noktalar bunlardır. Eşikler pilot süresince sizin sahanızda kalibre edilir.
KVKK açısından uygun mu?
Varsayılan kurulumda görüntü tesis içindeki (on-premise) sunucuda işlenir ve ham video buluta gönderilmez; istenirse işleme bulutta da yapılabilir. Yüz tanıma kullanılmaz; analitik çıktılar anonimdir ve olay klipleri tanımlı saklama süresi sonunda otomatik silinir.